JPL의 게코 그리퍼는 표면에 닿아 붙고 다시 놓는 로봇 도구다. 접착 방향을 조절해 집게가 어려운 대상을 다룬다.
본문
우주에서 낡은 위성을 붙잡으려는데 손잡이가 없다. 집게를 넣을 틈도 없고, 겉에는 얇은 단열 담요가 둘려 있을 수 있다. 그런 물체를 다룰 로봇 손이라면 손가락을 강하게 오므리는 것만으로는 부족하다. NASA 제트추진연구소가 연구한 게코 그리퍼는 표면에 닿아 붙는 쪽을 택했다.
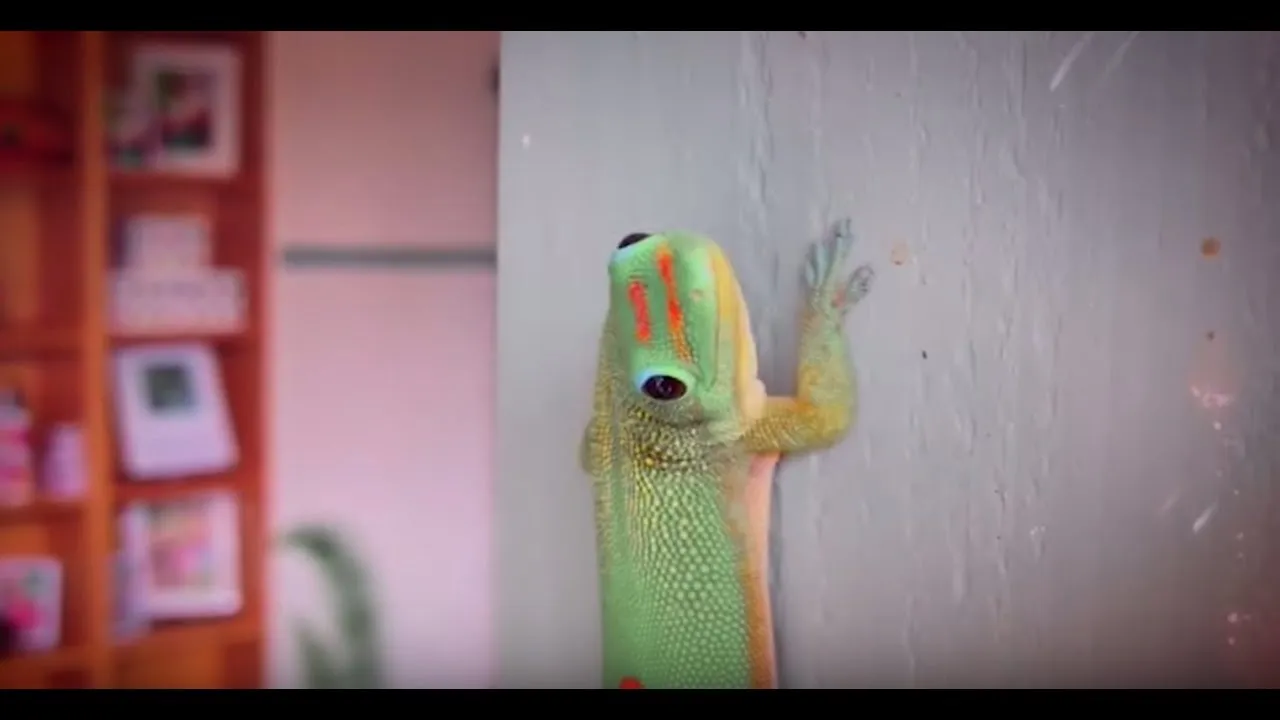
이름의 게코는 도마뱀붙이를 뜻한다. 발바닥의 미세한 구조가 표면과 가까이 접촉하면서 분자 사이의 인력이 작용하는 원리를 합성 소재에 응용했다. 끈적한 액체 접착제를 바르는 방식과 달리, 방향을 가진 미세 구조에 힘을 주고 풀어 부착을 조절한다.
JPL의 피닉스 게코 그리퍼 연구는 이 접착 소재를 알티우스 스페이스 머신스의 유연하게 적응하는 포획 장치와 결합했다. 목표는 딱딱한 판뿐 아니라 형태가 일정하지 않은 부품이나 부드러운 단열재처럼 일반 집게로 다루기 어려운 대상을 잡는 것이다. DARPA 지원으로 진행된 연구다.
붙는 힘을 켜고 끌 수 있다는 점이 중요하다. 물건을 붙잡는 데 성공해도 원하는 곳에서 놓지 못하면 작업이 끝나지 않는다. 표면과 평행한 방향으로 주는 힘을 조절해 접착을 작동시키고 해제하는 구조는 이 두 동작을 함께 다룬다.
수명이 끝난 위성에서 쓸 만한 부품을 회수하려는 기술 연구의 한 갈래로, 실제 폐위성 해체 작업에 투입된 장치는 아니다. 목표는 손잡이도 틈도 없는 물체를 표면에 붙어 잡는 것이다. 벽에 붙은 도마뱀처럼 잡았다가 힘을 풀어 놓을 수 있어야, 다음 부품으로 옮겨갈 수 있다.
관련 영상: NASA 제트추진연구소의 게코 그리퍼 소개. 대표 이미지는 이 공식 영상의 도마뱀붙이 미리보기다.
https://www.youtube.com/watch?v=6zasTmmR95E
확인 자료
JPL · Phoenix Gecko Gripper
https://robotics.jpl.nasa.gov/what-we-do/research-tasks/phoenix-gecko-gripper/
NASA TechPort · Gecko gripper research
https://techport.nasa.gov/projects/91341
JPL · Gecko Grippers Moving On Up
https://www.jpl.nasa.gov/news/gecko-grippers-moving-on-up/
Image source · NASA Jet Propulsion Laboratory
https://www.youtube.com/watch?v=6zasTmmR95E
Image use terms · Official video preview
https://www.jpl.nasa.gov/jpl-image-use-policy/
편집: 사실은 위 자료를 대조해 확인했으며, 해석은 MUADAILY의 편집 관점입니다. 이미지: NASA Jet Propulsion Laboratory · Official video preview · NASA/JPL 공식 소개 영상 속 도마뱀붙이; 로봇 장치 사진이 아님.
이름의 게코는 도마뱀붙이를 뜻한다. 발바닥의 미세한 구조가 표면과 가까이 접촉하면서 분자 사이의 인력이 작용하는 원리를 합성 소재에 응용했다. 끈적한 액체 접착제를 바르는 방식과 달리, 방향을 가진 미세 구조에 힘을 주고 풀어 부착을 조절한다.
JPL의 피닉스 게코 그리퍼 연구는 이 접착 소재를 알티우스 스페이스 머신스의 유연하게 적응하는 포획 장치와 결합했다. 목표는 딱딱한 판뿐 아니라 형태가 일정하지 않은 부품이나 부드러운 단열재처럼 일반 집게로 다루기 어려운 대상을 잡는 것이다. DARPA 지원으로 진행된 연구다.
붙는 힘을 켜고 끌 수 있다는 점이 중요하다. 물건을 붙잡는 데 성공해도 원하는 곳에서 놓지 못하면 작업이 끝나지 않는다. 표면과 평행한 방향으로 주는 힘을 조절해 접착을 작동시키고 해제하는 구조는 이 두 동작을 함께 다룬다.
수명이 끝난 위성에서 쓸 만한 부품을 회수하려는 기술 연구의 한 갈래로, 실제 폐위성 해체 작업에 투입된 장치는 아니다. 목표는 손잡이도 틈도 없는 물체를 표면에 붙어 잡는 것이다. 벽에 붙은 도마뱀처럼 잡았다가 힘을 풀어 놓을 수 있어야, 다음 부품으로 옮겨갈 수 있다.
관련 영상: NASA 제트추진연구소의 게코 그리퍼 소개. 대표 이미지는 이 공식 영상의 도마뱀붙이 미리보기다.
https://www.youtube.com/watch?v=6zasTmmR95E
확인 자료
JPL · Phoenix Gecko Gripper
https://robotics.jpl.nasa.gov/what-we-do/research-tasks/phoenix-gecko-gripper/
NASA TechPort · Gecko gripper research
https://techport.nasa.gov/projects/91341
JPL · Gecko Grippers Moving On Up
https://www.jpl.nasa.gov/news/gecko-grippers-moving-on-up/
Image source · NASA Jet Propulsion Laboratory
https://www.youtube.com/watch?v=6zasTmmR95E
Image use terms · Official video preview
https://www.jpl.nasa.gov/jpl-image-use-policy/
편집: 사실은 위 자료를 대조해 확인했으며, 해석은 MUADAILY의 편집 관점입니다. 이미지: NASA Jet Propulsion Laboratory · Official video preview · NASA/JPL 공식 소개 영상 속 도마뱀붙이; 로봇 장치 사진이 아님.
편집 안내
본문의 출처 링크는 새 창으로 열립니다.