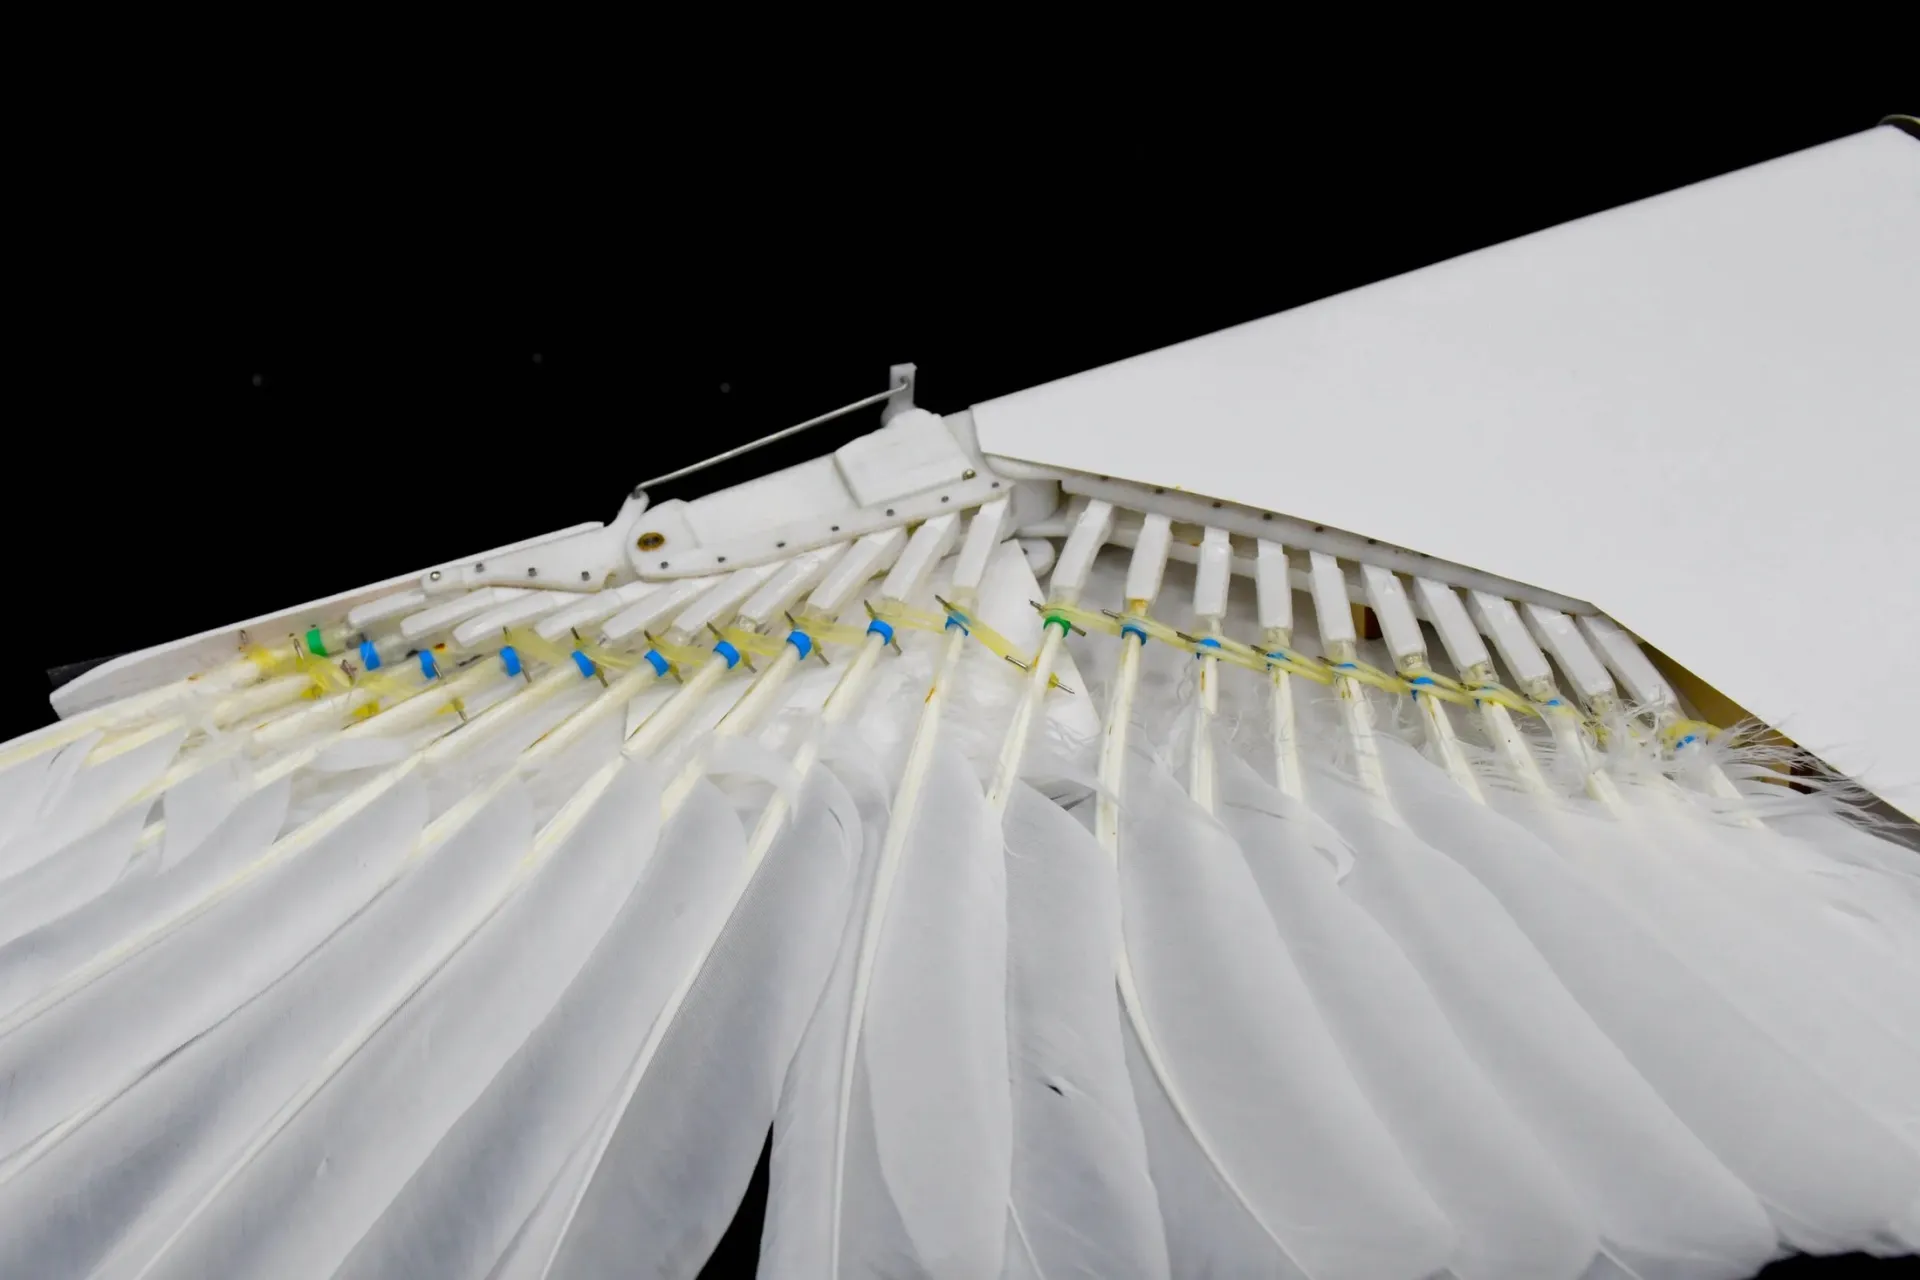
피전봇은 손목과 손가락 같은 부위를 움직여 깃털 날개를 접는다. 날갯짓 추진이 아니라 날개 형태와 조종을 연구했다.
본문
비둘기가 날개를 접으면 깃털들이 겹치고, 펼치면 부채처럼 넓어진다. 각각의 깃털을 따로 모터로 움직여야 이 모습을 흉내 낼 수 있을까. 스탠퍼드 연구진의 피전봇은 실제 깃털을 기계에 달아 그 연결을 연구한 비행 로봇이다.
2020년 발표된 피전봇에는 비둘기 깃털 40개가 사용됐다. 양쪽 날개에 20개씩 놓고, 새의 손목과 손가락에 해당하는 부위를 움직여 날개의 형태를 바꿨다. 깃털마다 독립된 구동기를 붙이는 대신, 연결된 구조가 함께 펼쳐지고 접히게 했다.
새의 날개에서는 이웃한 깃털끼리의 관계도 중요하다. 벌어질 때 틈이 지나치게 생기지 않도록 돕는 미세한 결합 구조가 있고, 접을 때는 서로 미끄러지며 포개져야 한다. 연구진은 깃털을 단순한 판으로 바꾸었을 때 놓치게 되는 이런 움직임을 살폈다.
피전봇의 추진력은 프로펠러에서 나온다. 실제 비둘기 깃털로 만든 날개는 접고 펼치며 비행을 조절하는 역할을 맡았다. 날갯짓으로 앞으로 나아가는 동작보다, 날개의 형태가 바뀔 때 비행을 어떻게 조절할 수 있는지에 초점을 둔 연구다.
피전봇에서는 날개의 면 자체가 여러 깃털로 이루어져 있다. 날개를 접으면 깃털이 포개져 면적이 줄고, 펼치면 이웃한 깃털 사이의 연결이 틈을 벌어지지 않게 돕는다. 손목과 손가락에 해당하는 몇 군데를 움직여도 깃털 40개가 함께 모양을 바꿀 수 있는 이유다.
확인 자료
Eric Chang · PigeonBot
https://www.changeric.com/pigeonbot
Stanford research paper · Biohybrid robotics and PigeonBot
https://bdml.stanford.edu/uploads/Main/PerchingPublications/Hoffmann-J-Comp-Matls2022.pdf
편집: 사실은 위 자료를 대조해 확인했으며, 해석은 MUADAILY의 편집 관점입니다. 이미지: Lentink Lab / Eric Chang · 실제 깃털을 단 피전봇 날개의 구조.
2020년 발표된 피전봇에는 비둘기 깃털 40개가 사용됐다. 양쪽 날개에 20개씩 놓고, 새의 손목과 손가락에 해당하는 부위를 움직여 날개의 형태를 바꿨다. 깃털마다 독립된 구동기를 붙이는 대신, 연결된 구조가 함께 펼쳐지고 접히게 했다.
새의 날개에서는 이웃한 깃털끼리의 관계도 중요하다. 벌어질 때 틈이 지나치게 생기지 않도록 돕는 미세한 결합 구조가 있고, 접을 때는 서로 미끄러지며 포개져야 한다. 연구진은 깃털을 단순한 판으로 바꾸었을 때 놓치게 되는 이런 움직임을 살폈다.
피전봇의 추진력은 프로펠러에서 나온다. 실제 비둘기 깃털로 만든 날개는 접고 펼치며 비행을 조절하는 역할을 맡았다. 날갯짓으로 앞으로 나아가는 동작보다, 날개의 형태가 바뀔 때 비행을 어떻게 조절할 수 있는지에 초점을 둔 연구다.
피전봇에서는 날개의 면 자체가 여러 깃털로 이루어져 있다. 날개를 접으면 깃털이 포개져 면적이 줄고, 펼치면 이웃한 깃털 사이의 연결이 틈을 벌어지지 않게 돕는다. 손목과 손가락에 해당하는 몇 군데를 움직여도 깃털 40개가 함께 모양을 바꿀 수 있는 이유다.
확인 자료
Eric Chang · PigeonBot
https://www.changeric.com/pigeonbot
Stanford research paper · Biohybrid robotics and PigeonBot
https://bdml.stanford.edu/uploads/Main/PerchingPublications/Hoffmann-J-Comp-Matls2022.pdf
편집: 사실은 위 자료를 대조해 확인했으며, 해석은 MUADAILY의 편집 관점입니다. 이미지: Lentink Lab / Eric Chang · 실제 깃털을 단 피전봇 날개의 구조.
편집 안내
본문의 출처 링크는 새 창으로 열립니다.