MIT의 SANDO는 지금 비어 있는 길만 보지 않는다. 장애물이 다음 순간까지 움직일 수 있는 범위를 계산한다.
본문
드론 앞에 비어 있던 길이 계속 비어 있으리라는 보장은 없다. 사람이 한 걸음 들어오고, 다른 물체가 옆에서 움직이면 방금 계산한 길도 다시 계산해야 한다. 지도를 모르는 공간에서는 무엇이 새로 나타날지까지 생각해야 한다.
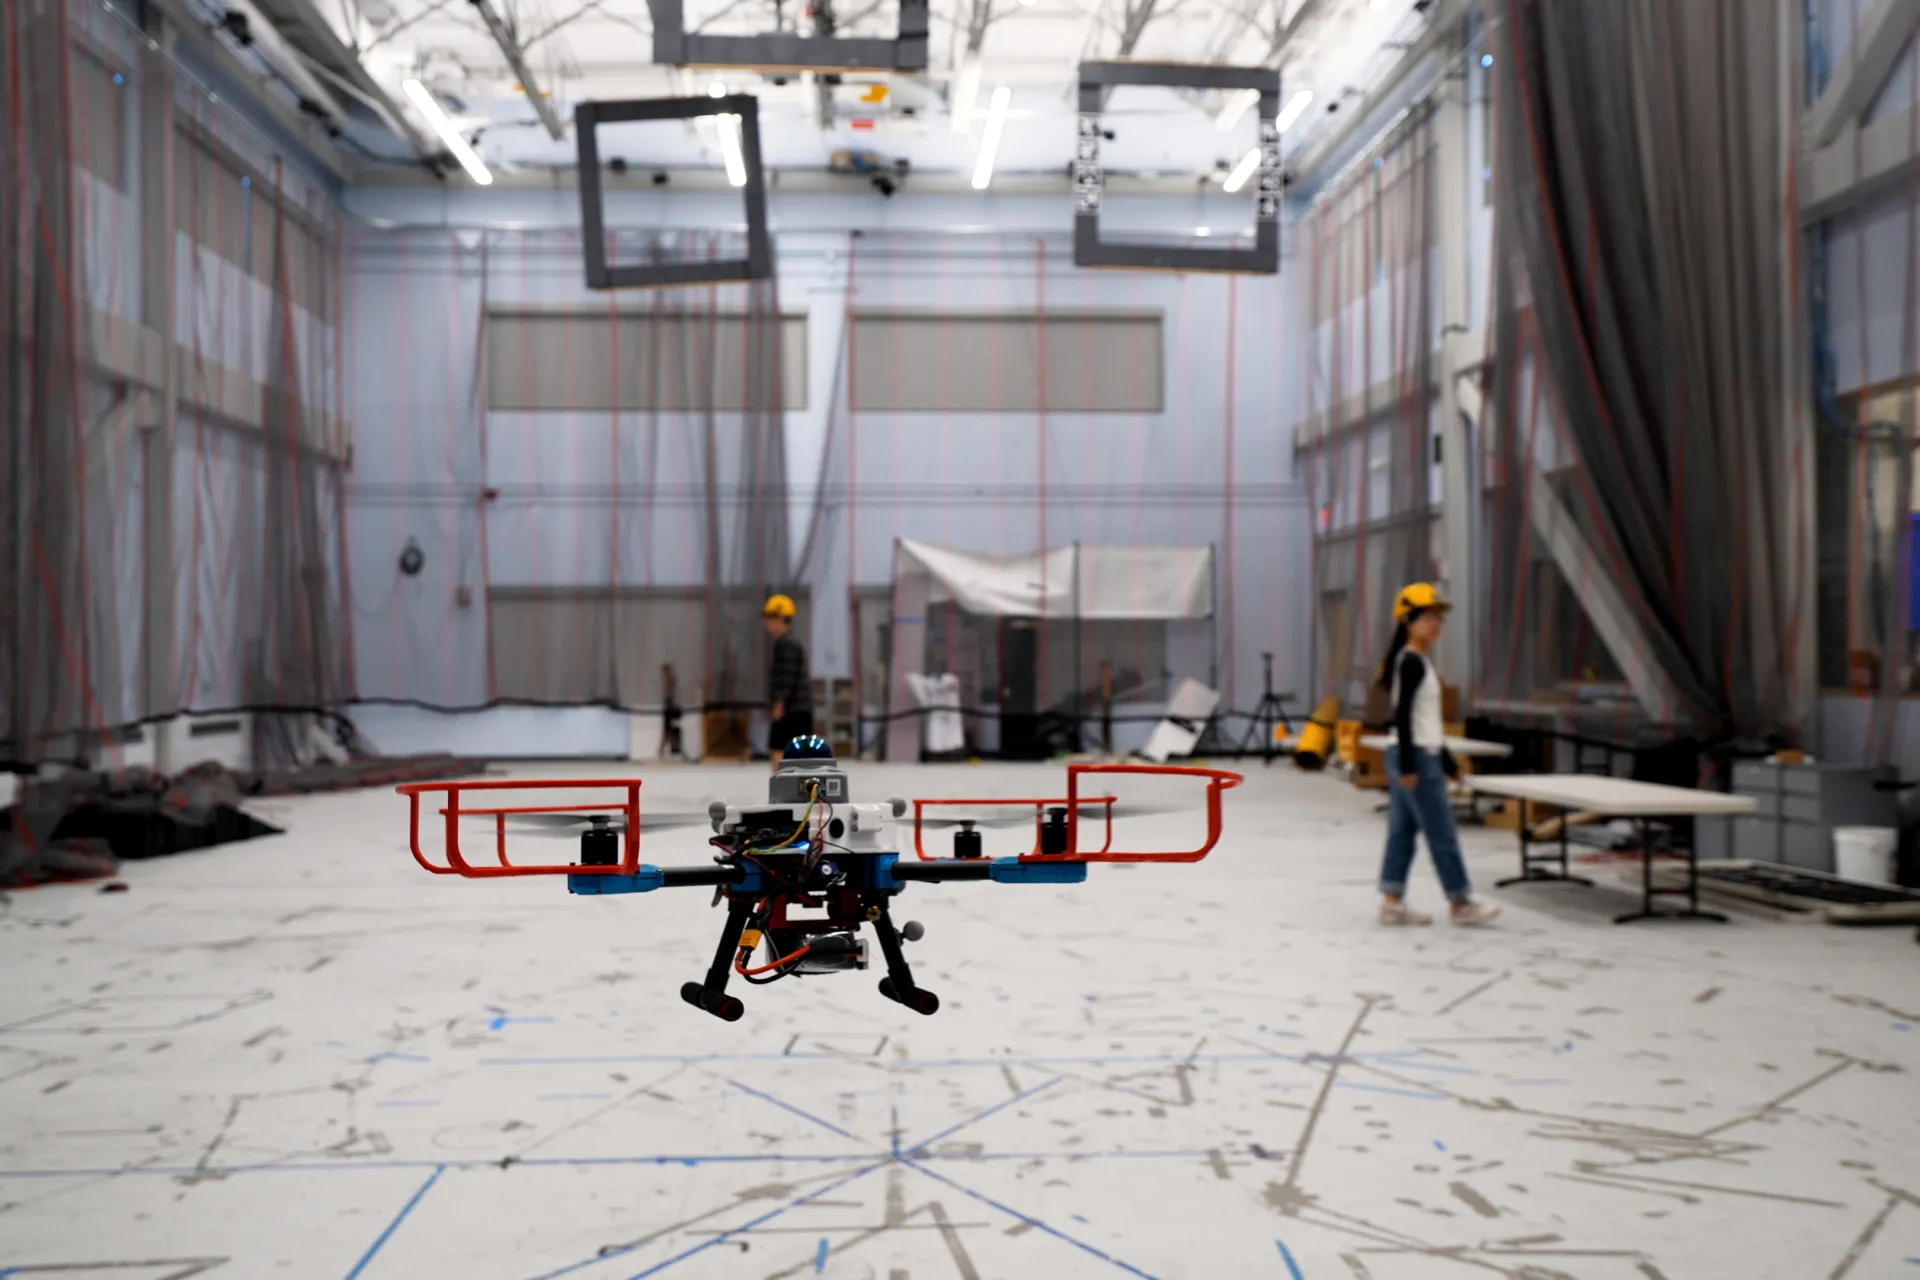
MIT 연구진이 발표한 SANDO는 이런 환경에서 비행 경로를 계획하는 방법이다. 목표에 빨리 도착할 길을 찾으면서, 움직이는 장애물과 부딪치지 않을 조건을 수학적으로 다루려는 연구다. 논문은 2026년 4월 처음 공개됐고 9월 수정본을 거쳐, 10월 MIT가 연구 내용을 소개했다.
## 다음 순간을 비워 둔다
핵심은 시간에 따라 달라지는 ‘안전한 통로’다. 지금 장애물이 있는 자리만 피해 가는 대신, 그 물체가 일정 시간 안에 어디까지 갈 수 있는지 계산한다. 가능한 최고 속도를 바탕으로 도달 범위를 잡고, 드론의 통로가 그 범위와 겹치지 않도록 만든다.
예를 들어 같은 거리 앞에 물체가 있어도 천천히 움직이는 경우와 빠르게 움직이는 경우에는 남겨야 할 공간이 달라진다. SANDO는 미래 움직임을 한 가지로 정확히 맞히는 대신, 주어진 조건에서 가능한 움직임의 범위를 피하는 쪽에 가깝다.
## 안전한 길 안에서 빠른 길을 찾는다
그렇게 확보한 통로 안에서 다시 효율적인 비행 궤적을 계산한다. 장애물이 많은 위험 구역을 피하는 계획과, 충돌 회피 조건을 지키는 세부 경로 계산이 연결된다. 비행 중 환경이 달라지면 기체에 실린 컴퓨터가 통로와 경로를 갱신한다.
연구진은 움직이는 장애물이 있는 실제 드론 비행 12회에서 충돌 없이 시험을 마쳤다고 보고했다. 다만 이 결과와 모든 환경에서의 무사고 보장은 다른 말이다. 논문은 장애물 속도·크기의 범위와 위치 추정 오차 등에 명시적인 가정을 둔다. 그 조건 안에서의 안전 증명을 조건 없는 능력으로 읽으면 연구의 의미도 달라진다.
붕괴 현장이나 낯선 공간을 탐색하는 활용은 연구진이 제시한 가능성이다. 현재 결과는 실험과 시뮬레이션으로 검증한 경로 계획 기술이며, 곧바로 모든 재난 현장에 투입됐다는 뜻은 아니다.
드론이 똑똑하게 난다는 말 뒤에는 이런 계산이 놓인다. 현재 비어 있는 틈을 통과하는 것에 더해, 자신이 도착할 때까지 그 틈이 남아 있을지를 묻는 계산이다.
확인 자료
MIT News · SANDO 연구와 실제 비행 시험
https://news.mit.edu/2026/planning-system-ensures-robots-flight-path-will-remain-collision-free-1007
연구 논문 · SANDO v3, 가정과 실험 범위
https://arxiv.org/abs/2604.07599v3
MIT ACL · 공식 연구 코드
https://github.com/mit-acl/sando
편집: 사실은 위 자료를 대조해 확인했으며, 해석은 MUADAILY의 편집 관점입니다. 이미지: Melanie Gonick, MIT · CC BY-NC-ND.
MIT 연구진이 발표한 SANDO는 이런 환경에서 비행 경로를 계획하는 방법이다. 목표에 빨리 도착할 길을 찾으면서, 움직이는 장애물과 부딪치지 않을 조건을 수학적으로 다루려는 연구다. 논문은 2026년 4월 처음 공개됐고 9월 수정본을 거쳐, 10월 MIT가 연구 내용을 소개했다.
## 다음 순간을 비워 둔다
핵심은 시간에 따라 달라지는 ‘안전한 통로’다. 지금 장애물이 있는 자리만 피해 가는 대신, 그 물체가 일정 시간 안에 어디까지 갈 수 있는지 계산한다. 가능한 최고 속도를 바탕으로 도달 범위를 잡고, 드론의 통로가 그 범위와 겹치지 않도록 만든다.
예를 들어 같은 거리 앞에 물체가 있어도 천천히 움직이는 경우와 빠르게 움직이는 경우에는 남겨야 할 공간이 달라진다. SANDO는 미래 움직임을 한 가지로 정확히 맞히는 대신, 주어진 조건에서 가능한 움직임의 범위를 피하는 쪽에 가깝다.
## 안전한 길 안에서 빠른 길을 찾는다
그렇게 확보한 통로 안에서 다시 효율적인 비행 궤적을 계산한다. 장애물이 많은 위험 구역을 피하는 계획과, 충돌 회피 조건을 지키는 세부 경로 계산이 연결된다. 비행 중 환경이 달라지면 기체에 실린 컴퓨터가 통로와 경로를 갱신한다.
연구진은 움직이는 장애물이 있는 실제 드론 비행 12회에서 충돌 없이 시험을 마쳤다고 보고했다. 다만 이 결과와 모든 환경에서의 무사고 보장은 다른 말이다. 논문은 장애물 속도·크기의 범위와 위치 추정 오차 등에 명시적인 가정을 둔다. 그 조건 안에서의 안전 증명을 조건 없는 능력으로 읽으면 연구의 의미도 달라진다.
붕괴 현장이나 낯선 공간을 탐색하는 활용은 연구진이 제시한 가능성이다. 현재 결과는 실험과 시뮬레이션으로 검증한 경로 계획 기술이며, 곧바로 모든 재난 현장에 투입됐다는 뜻은 아니다.
드론이 똑똑하게 난다는 말 뒤에는 이런 계산이 놓인다. 현재 비어 있는 틈을 통과하는 것에 더해, 자신이 도착할 때까지 그 틈이 남아 있을지를 묻는 계산이다.
확인 자료
MIT News · SANDO 연구와 실제 비행 시험
https://news.mit.edu/2026/planning-system-ensures-robots-flight-path-will-remain-collision-free-1007
연구 논문 · SANDO v3, 가정과 실험 범위
https://arxiv.org/abs/2604.07599v3
MIT ACL · 공식 연구 코드
https://github.com/mit-acl/sando
편집: 사실은 위 자료를 대조해 확인했으며, 해석은 MUADAILY의 편집 관점입니다. 이미지: Melanie Gonick, MIT · CC BY-NC-ND.
편집 안내
본문의 출처 링크는 새 창으로 열립니다.