스탠퍼드의 OceanOneK는 바닷속 로봇과 배 위의 조작자를 촉각 피드백으로 연결한다. 화면으로 보는 데 더해 물건에 닿는 힘을 돌려받으며 작업하는 연구다.
본문
바닷속 유물을 화면으로 발견하는 것과 손상 없이 집어 올리는 것은 다른 일이다. 물건에 손이 닿았는지, 얼마나 힘을 줬는지 보이는 모습만으로 알기 어렵다. 스탠퍼드 연구진의 수중 로봇 OceanOneK는 조작자가 물 위에 머문 채, 바닷속에서 물체에 닿는 힘을 전달받도록 만든 장치다.
앞선 모델 OceanOne은 2016년 지중해의 침몰선 라 뤼느에서 작은 화병을 회수했다. 연구를 이끈 우사마 카티브는 배 위에서 조작 장치를 잡고 있었다. 현장을 연구한 해양고고학자들의 안내를 받으며 로봇 손을 움직였고, 화병을 집어 회수용 바구니에 내려놓았다. 사람이 직접 잠수해서 한 작업은 아니었다.
이 로봇의 손목에는 힘을 읽는 센서가 달려 있었다. 센서가 얻은 정보는 조작 장치로 돌아와, 사람이 물건을 잡을 때의 힘을 느끼도록 한다. 눈 역할을 하는 입체 카메라는 거리와 형태를 파악하는 데 쓰였다. 사람이 화면을 보고 명령만 보내는 한 방향의 조작에, 로봇이 닿은 곳의 반응을 되돌려주는 경로를 더한 것이다.
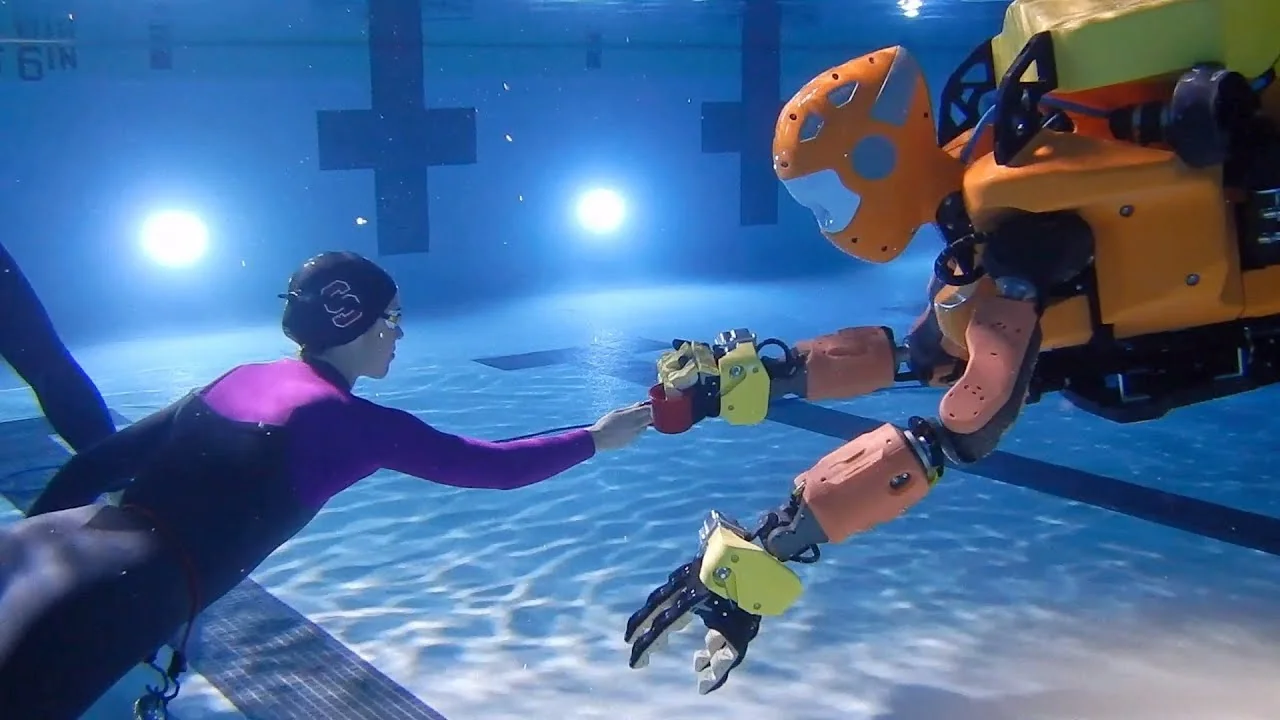
2022년 스탠퍼드가 공개한 OceanOneK의 탐사에서는 활동 수심이 더 깊어졌다. 연구팀은 지중해의 침몰선과 비행기 등을 조사하고 거의 1킬로미터 깊이까지 내려갔다. 사람의 상체와 닮은 앞부분에는 두 팔이 있고, 뒤쪽에는 여러 방향으로 움직이게 하는 추진기 여덟 개가 있다. 바닥 가까이에서 자세를 잡으면서 손으로 작업하도록 역할을 나눴다.
깊은 곳으로 내려가는 데는 압력을 견디는 준비도 필요했다. 연구진은 유리 미세구로 만든 특수 부력재를 몸체에 적용하고, 팔에는 기름과 스프링을 이용한 장치를 넣었다. 바깥 압력에 맞춰 기름을 압축하게 하는 구조다. 겉모습이 잠수하는 사람과 비슷하더라도, 몸 안에서 압력을 다루는 방식은 기계에 맞춰 설계했다.
바다에서는 로봇이 잘 움직이는 것만으로 탐사가 끝나지 않았다. 긴 전원·통신선 주변의 부력재가 눌리면서 선이 로봇 위에 쌓여 올라오지 못한 일도 있었다. 연구팀은 늘어진 선을 당겨 문제를 풀었다. 실험실과 수영장에서 준비한 기능을 실제 현장에서 쓰려면 선과 주변 장비의 상태까지 함께 살펴야 했다.
유물을 다룰 때도 로봇 혼자 모든 판단을 맡지는 않는다. 고고학자가 작업을 안내하고, 조작자는 카메라 화면과 손에 돌아오는 반응을 보며 움직임을 조절한다. 앞선 OceanOne이 화병을 바구니에 내려놓던 때도 사람이 물건의 모양과 무게를 살피며 손을 움직였다. 물속에는 로봇의 두 팔이 있고, 물 위에는 조작 장치를 잡은 사람이 있다.
이미지 설명: Stanford의 OceanOneK 소개 공식 영상 미리보기. 연구용 수중 로봇과 잠수사를 보여줍니다.
이미지 출처: Stanford / 공식 공개 영상 미리보기
https://www.youtube.com/watch?v=h2CLLBUpPZg
변경: 원본 비율 유지 리사이즈·WebP 변환. 크롭 없음.
확인 자료
Stanford Report · OceanOneK connects human’s sight and touch to the deep sea · 2022-07-20
https://news.stanford.edu/stories/2022/07/oceanonek-connects-humans-sight-touch-deep-sea
Stanford Report · Maiden voyage of Stanford’s humanoid robotic diver · 2016-04-27
https://news.stanford.edu/stories/2016/04/robotic-diver-recovers-treasures
대표 미리보기 원자료 · Stanford / 공식 공개 영상 미리보기
https://www.youtube.com/watch?v=h2CLLBUpPZg
영상 제작 채널
https://www.youtube.com/@stanford
편집: 사실은 위 자료를 대조해 확인했으며, 해석은 MUADAILY의 편집 관점입니다. 이미지: Stanford / 공식 공개 영상 미리보기.
앞선 모델 OceanOne은 2016년 지중해의 침몰선 라 뤼느에서 작은 화병을 회수했다. 연구를 이끈 우사마 카티브는 배 위에서 조작 장치를 잡고 있었다. 현장을 연구한 해양고고학자들의 안내를 받으며 로봇 손을 움직였고, 화병을 집어 회수용 바구니에 내려놓았다. 사람이 직접 잠수해서 한 작업은 아니었다.
이 로봇의 손목에는 힘을 읽는 센서가 달려 있었다. 센서가 얻은 정보는 조작 장치로 돌아와, 사람이 물건을 잡을 때의 힘을 느끼도록 한다. 눈 역할을 하는 입체 카메라는 거리와 형태를 파악하는 데 쓰였다. 사람이 화면을 보고 명령만 보내는 한 방향의 조작에, 로봇이 닿은 곳의 반응을 되돌려주는 경로를 더한 것이다.
2022년 스탠퍼드가 공개한 OceanOneK의 탐사에서는 활동 수심이 더 깊어졌다. 연구팀은 지중해의 침몰선과 비행기 등을 조사하고 거의 1킬로미터 깊이까지 내려갔다. 사람의 상체와 닮은 앞부분에는 두 팔이 있고, 뒤쪽에는 여러 방향으로 움직이게 하는 추진기 여덟 개가 있다. 바닥 가까이에서 자세를 잡으면서 손으로 작업하도록 역할을 나눴다.
깊은 곳으로 내려가는 데는 압력을 견디는 준비도 필요했다. 연구진은 유리 미세구로 만든 특수 부력재를 몸체에 적용하고, 팔에는 기름과 스프링을 이용한 장치를 넣었다. 바깥 압력에 맞춰 기름을 압축하게 하는 구조다. 겉모습이 잠수하는 사람과 비슷하더라도, 몸 안에서 압력을 다루는 방식은 기계에 맞춰 설계했다.
바다에서는 로봇이 잘 움직이는 것만으로 탐사가 끝나지 않았다. 긴 전원·통신선 주변의 부력재가 눌리면서 선이 로봇 위에 쌓여 올라오지 못한 일도 있었다. 연구팀은 늘어진 선을 당겨 문제를 풀었다. 실험실과 수영장에서 준비한 기능을 실제 현장에서 쓰려면 선과 주변 장비의 상태까지 함께 살펴야 했다.
유물을 다룰 때도 로봇 혼자 모든 판단을 맡지는 않는다. 고고학자가 작업을 안내하고, 조작자는 카메라 화면과 손에 돌아오는 반응을 보며 움직임을 조절한다. 앞선 OceanOne이 화병을 바구니에 내려놓던 때도 사람이 물건의 모양과 무게를 살피며 손을 움직였다. 물속에는 로봇의 두 팔이 있고, 물 위에는 조작 장치를 잡은 사람이 있다.
이미지 설명: Stanford의 OceanOneK 소개 공식 영상 미리보기. 연구용 수중 로봇과 잠수사를 보여줍니다.
이미지 출처: Stanford / 공식 공개 영상 미리보기
https://www.youtube.com/watch?v=h2CLLBUpPZg
변경: 원본 비율 유지 리사이즈·WebP 변환. 크롭 없음.
확인 자료
Stanford Report · OceanOneK connects human’s sight and touch to the deep sea · 2022-07-20
https://news.stanford.edu/stories/2022/07/oceanonek-connects-humans-sight-touch-deep-sea
Stanford Report · Maiden voyage of Stanford’s humanoid robotic diver · 2016-04-27
https://news.stanford.edu/stories/2016/04/robotic-diver-recovers-treasures
대표 미리보기 원자료 · Stanford / 공식 공개 영상 미리보기
https://www.youtube.com/watch?v=h2CLLBUpPZg
영상 제작 채널
https://www.youtube.com/@stanford
편집: 사실은 위 자료를 대조해 확인했으며, 해석은 MUADAILY의 편집 관점입니다. 이미지: Stanford / 공식 공개 영상 미리보기.
편집 안내
본문의 출처 링크는 새 창으로 열립니다.